Spezifikationen.
Geprüfte Hardwarespezifikationen des autonomen CNC-Robotersystems, darunter Roboterplattform, Spindelklassen, Werkzeuge, Schaltschrank und zentrale Automatisierungsmodule.
Roboter- und Bewegungsplattform
Basis-Roboterplattform und optionale Linearachse.
MXT-Basissystem
| Merkmal | KUKA KR 240 R 3330 F | Lineareinheit KL 4000 |
|---|---|---|
| Nenntraglast | 240 kg | 4.000 kg |
| Maximale Reichweite | 3.326 mm | Bis 30 m |
| Pose-Wiederholgenauigkeit | ±0,06 mm | ±0,02 mm |
| Schutz / Variante | Gießerei-Option „F“ (IP65, Schutzbälge) | Abhängig vom Hub |
| Hinweise | 6-Achs-Industrieroboter | 7. Achse / Linearschiene (optional) |
Die Werte gelten für die Grundkonfiguration der Plattform und die angegebene Wiederholgenauigkeit ohne zusätzliche Werkzeuge oder Ausrüstung.
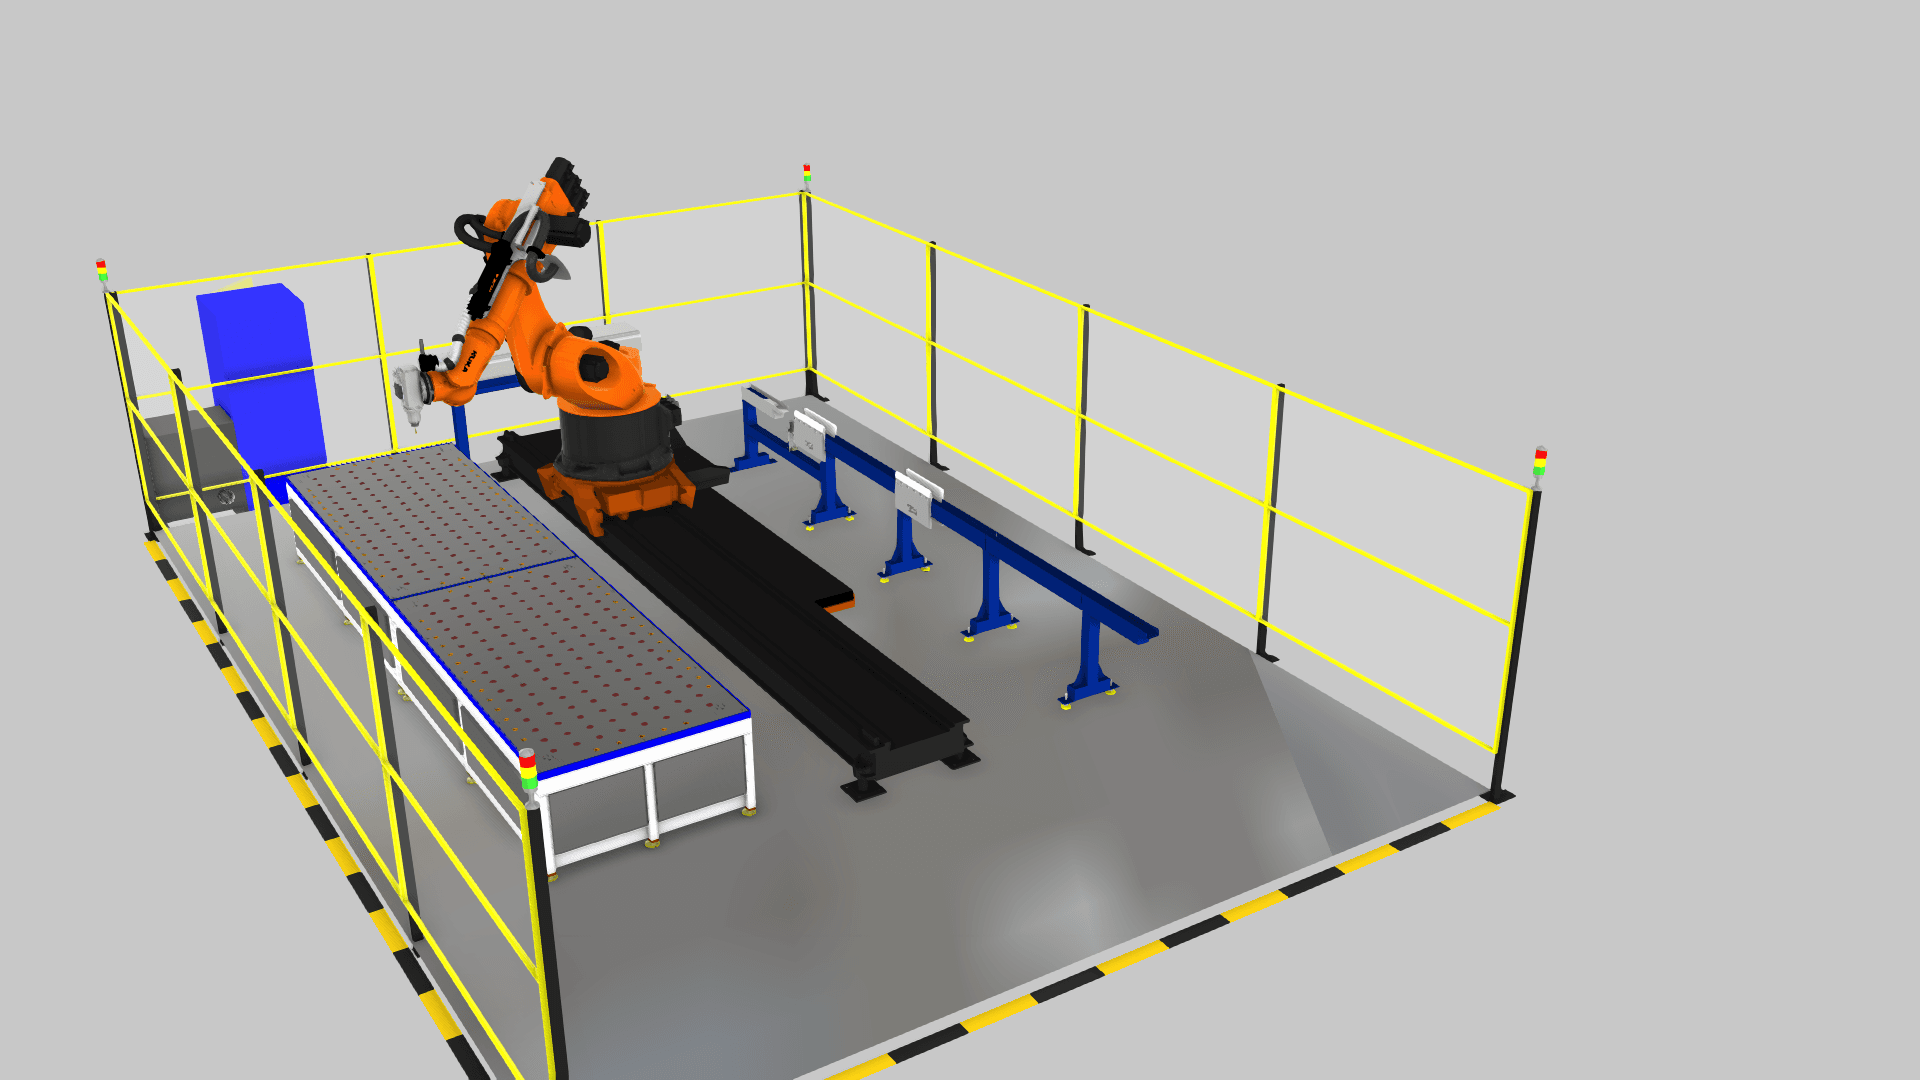
Roboterplattform
Spindeloptionen
Spindel-Leistungsklassen für unterschiedliche Einschaltdauern und Werkstoffe.
Spindelvarianten
| Spindelklasse | Leistung (S1 / S6) | Drehmoment (S1 / S6) | Max. Drehzahl (U/min) | Nenndrehzahl (U/min) | Werkzeugaufnahme |
|---|---|---|---|---|---|
| Schwerlast | 25 / 30 kW | 23,9 / 28,6 Nm | 18.000 | 10.000 | HSK 63F |
| Mittel | 16 / 19,2 kW | 19 / 22,8 Nm | 24.000 | 8.000 | HSK 63F |
| Klein | 7,5 / 9 kW | 6 / 7,2 Nm | 24.000 | 12.000 | HSK 63F |
Die Werkzeugschnittstelle ist HSK 63F (in manchen Unterlagen auch als HSK-F63 bezeichnet).

Spindelmodul
Werkzeugmagazin und Werkzeuge
Automatischer Werkzeugwechsel, Magazinkapazität und Werkzeuggrenzen.
Werkzeugmagazin (HSK 63F)
| Position | Spezifikation | Hinweise |
|---|---|---|
| Werkzeugschnittstelle | HSK 63F | Schnittstelle Werkzeugaufnahme / Spindel |
| Magazinkapazität | 20 Werkzeuge | Automatischer Werkzeugwechsel |
| Enthaltene Werkzeugaufnahmen | 20 Stück | Werkzeugaufnahmen für das Magazin |
| Max. Werkzeugdurchmesser | Bis 125 mm | Durchmessergrenze |
| Oberfläche | Pulverbeschichtung RAL 5015 | Laut Spezifikation |
- Automatischer Werkzeugwechsel mit Entriegelungsmechanismus.
- Geeignet für Werkzeuge bis 125 mm Durchmesser (laut Spezifikation).
- Oberfläche: Pulverbeschichtung RAL 5015.

Werkzeugmagazin
Steuerung, Messtechnik und Kernmodule
Elektrischer Schaltschrank, Werkzeugvermessung und zentrale Automatisierungsmodule (Bearbeitungstisch und Greifer).
Elektrischer Schaltschrank
| Teilsystem | Spezifikation | Hinweise |
|---|---|---|
| Frequenzumrichter | Integriert für die Spindel | Antriebsregelung im Schaltschrank |
| E/A-Karten | Anschlüsse für Sicherheitssensoren | Sicherheitsschnittstellen |
| Stromversorgung | Leistungsteil getrennt von der Elektronikversorgung | Getrennte Versorgung |
| Hauptschaltung | Automatische Hauptschalter | Programmgesteuert |
| Not-Halt | Integriert | Vervollständigt das Sicherheitskonzept |
| Konformität | Ausgelegt nach CE-Vorschriften | CE- und UL-Zertifizierung |
RTS-Werkzeugmesstaster
| Position | Spezifikation | Hinweise |
|---|---|---|
| Gerät | RTS-Werkzeugmesstaster (Funk) | Kabelloses Messsystem |
| Übertragung | 2,4 GHz FHSS | Funkübertragung |
| Messung | Werkzeuglänge und Radius | Wirtschaftliche Messung |
| Überwachung | Werkzeugbruchkontrolle | Bruchüberwachung |
| Montage | Verstellbare Tischhalterung | Einstellbare Positionierung |
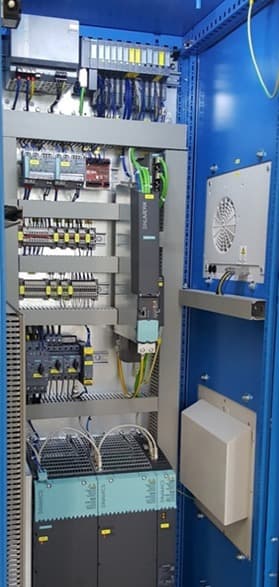
Schaltschrank
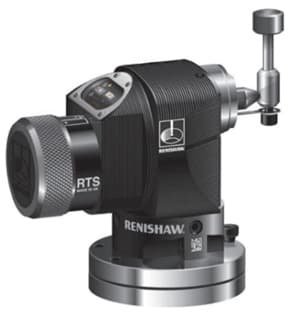
Werkzeugvermessung
Autonomer Bearbeitungstisch
| Parameter | Spezifikation | Hinweise |
|---|---|---|
| Referenz / Patent | Autonomous Processing Station (US 10,882,150 B2) | ARRTSM-Patentreferenz |
| Traglast | Ca. 4 Tonnen | Laut Spezifikation |
| Rahmen | Stabile Schweißkonstruktion | Mit Stützen |
| Werkstoff | Edelstahl | |
| Abmessungen (B × L × H) | 1.500 × 3.000 × 520 mm | |
| Spannschnittstelle | Bohrungen mit Tastventilen | Für Saugnäpfe / Spanner |
| Anschläge | Automatisch verfahrbare Stifte | Pneumatisch per SPS steuerbar |
| Steuerung | Autonome SPS (pneumatisch) | Pneumatische Steuerung |
| Farbe | RAL 5015 |
Die Spannschnittstelle unterstützt Saugnäpfe und/oder Spanner über Bohrungen mit Tastventilen (je nach Konfiguration).
Wechselgreifer
| Parameter | Spezifikation | Hinweise |
|---|---|---|
| Greifertyp | Austauschbarer pneumatischer Greifer | Autonomes Be- und Entladen |
| Automatisierungsfunktion | Stapel → Tisch → Stapel | Pick-and-Place-Ablauf |
| Ausführung | Kundenspezifisch | Abhängig vom Werkstück |
| Erkennung | Kamera inklusive | Lageerkennung |
| Software | Läuft über die Blackbox | Kontinuierlich optimierter Ablauf |
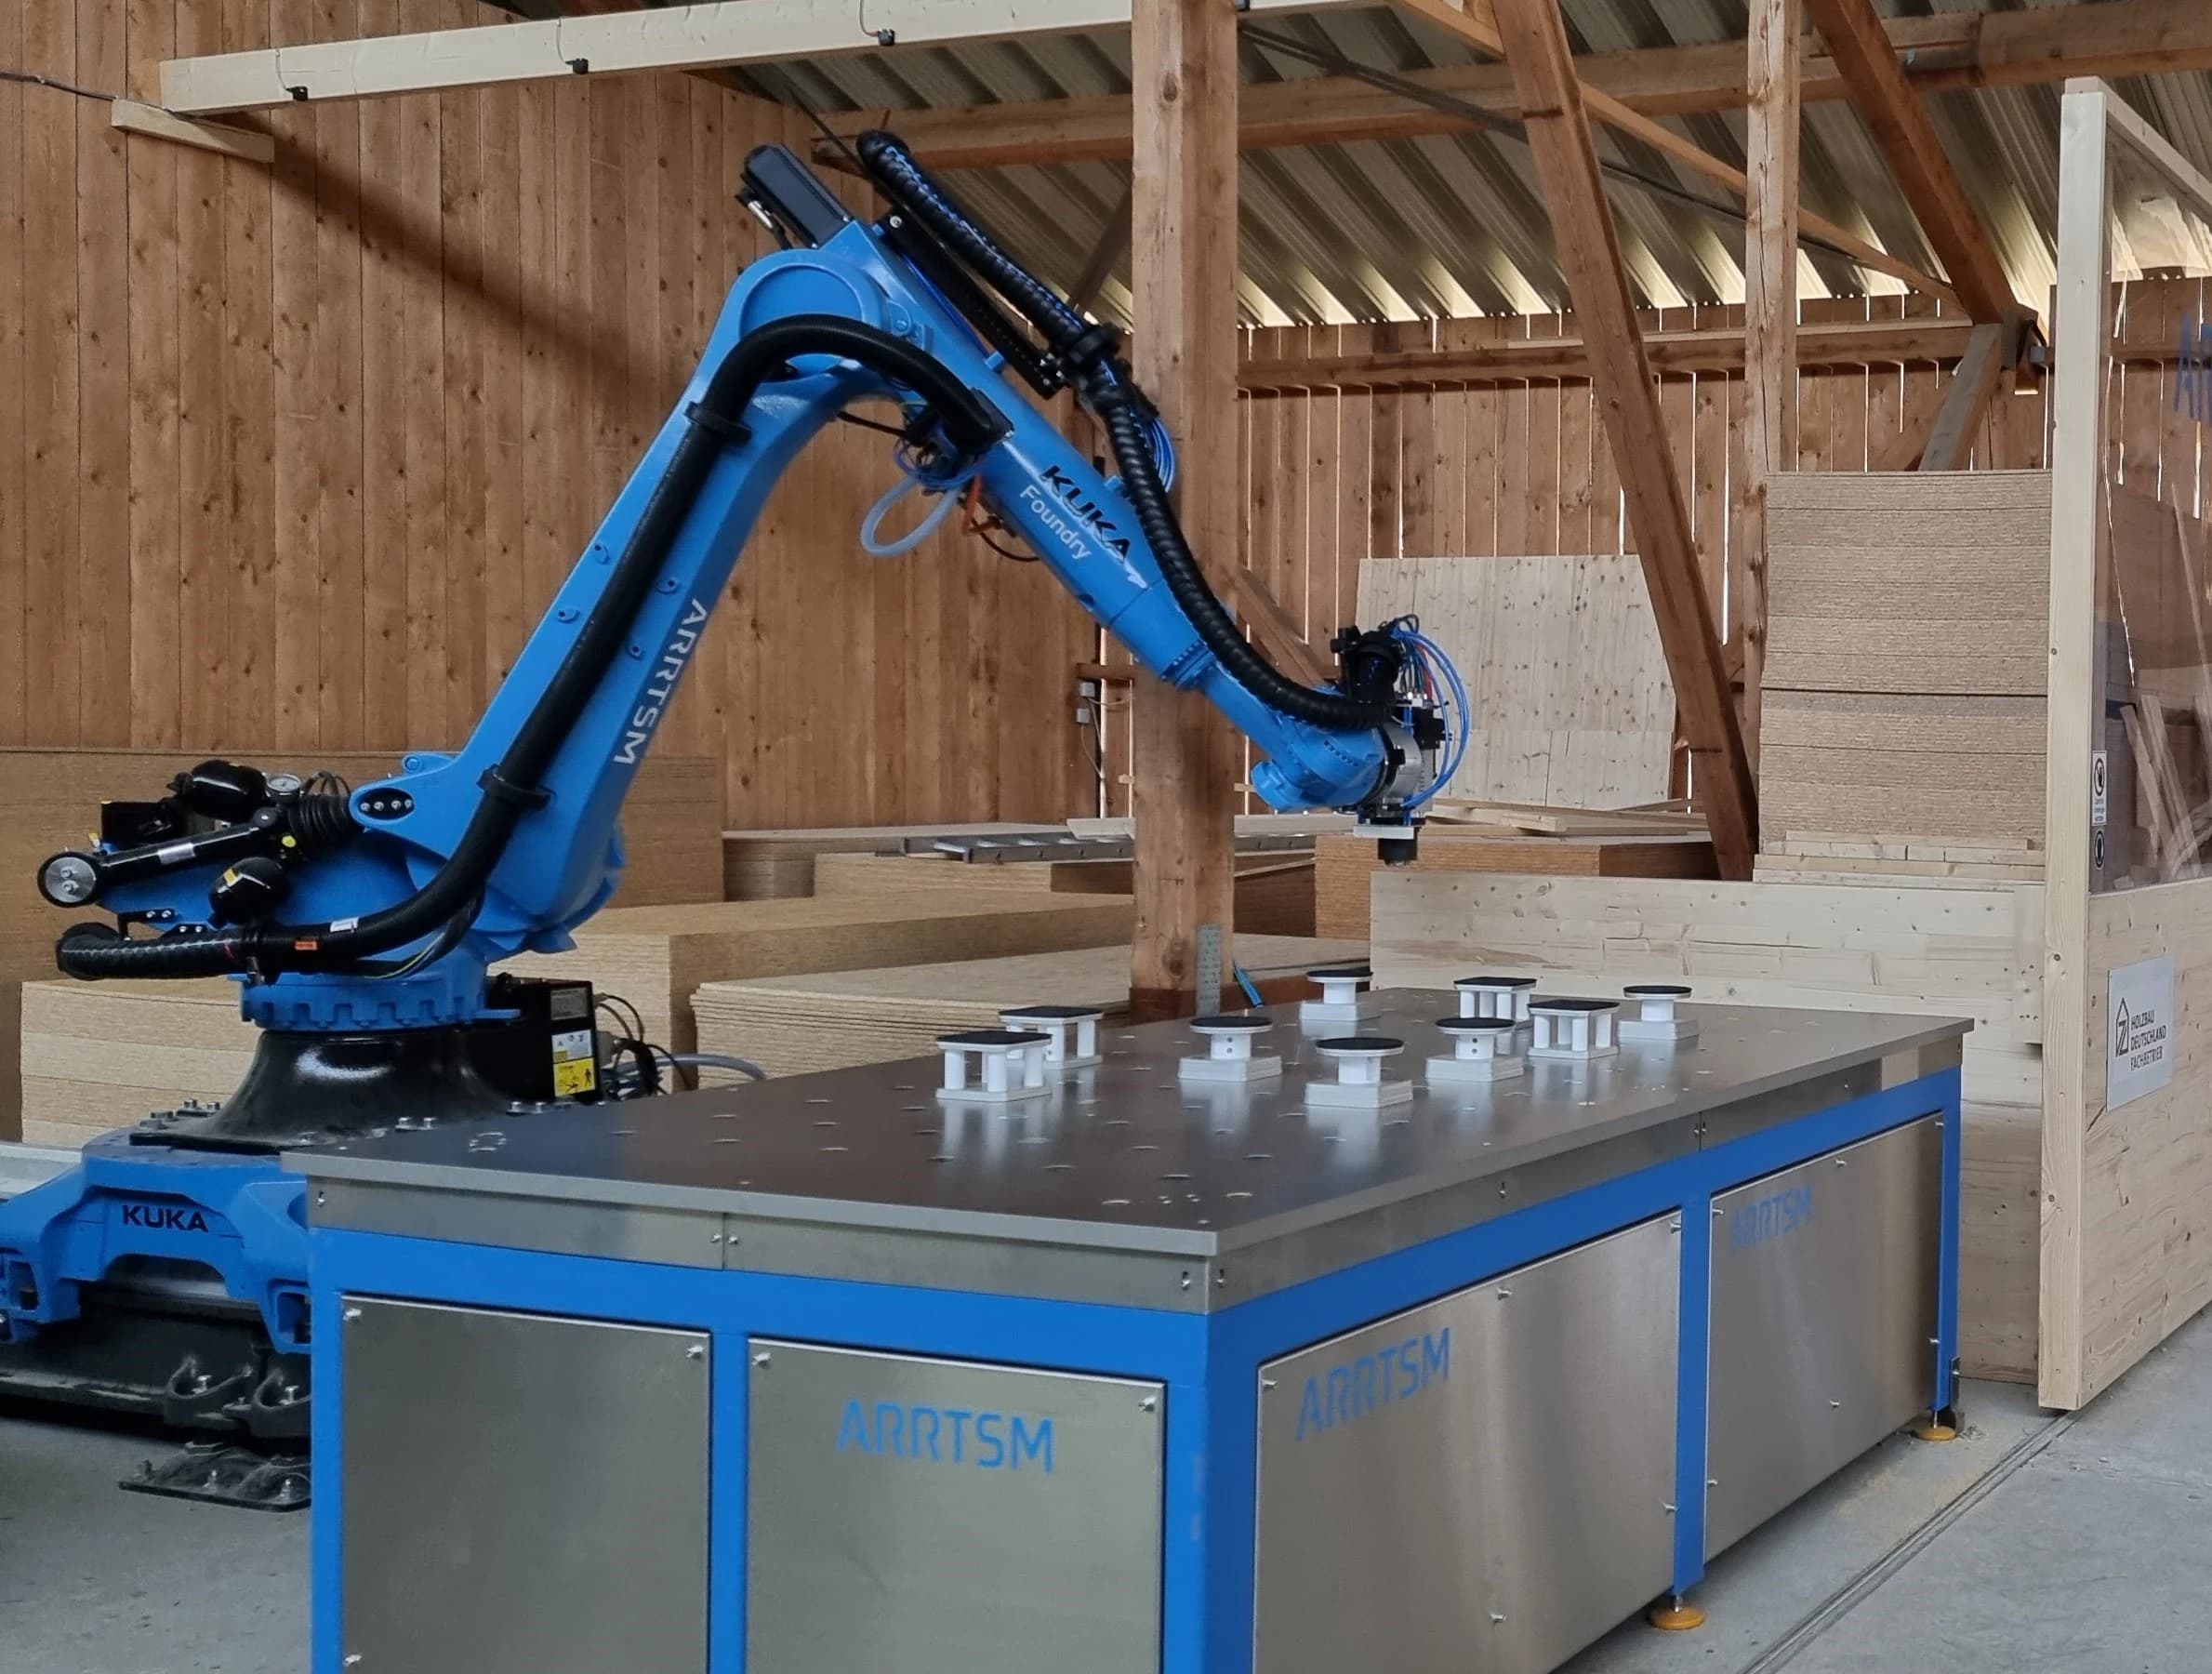
Bearbeitungstisch

Greifermodul